ロボットとの接続
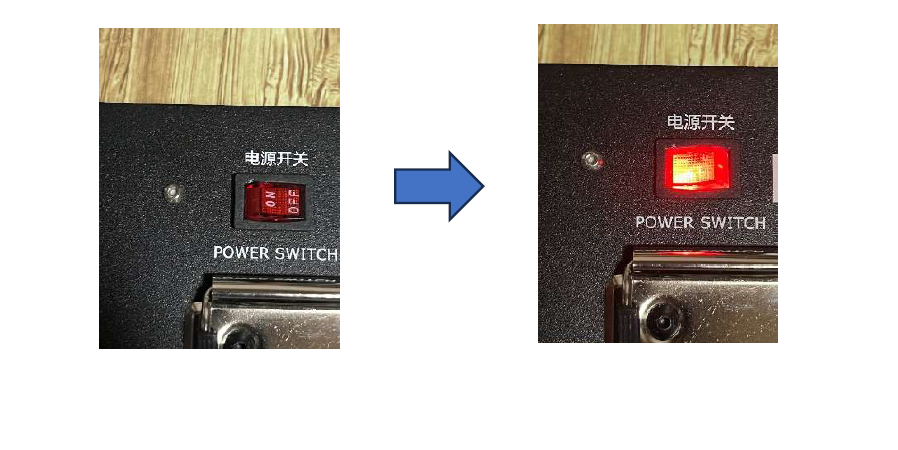
PC と手書きロボットをUSB 接続し、手書きロボットは電源に接続します。(接続口は黒い盤面、左上の裏面)の電源ボタンで電源をON(赤色のLED 点灯)
用紙の設置
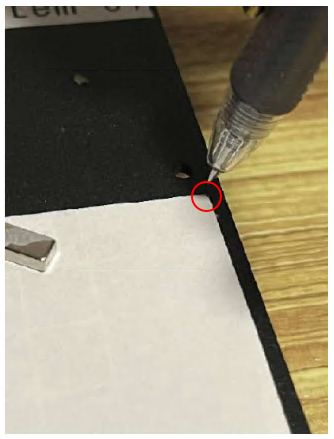
ペン先の位置(ホームコーナー)は用紙の右上隅となります。
基本的な準備方法は、用紙をセットして、用紙の右上隅にペン先を手動で合わせます。
用紙が小さい場合は用紙に合わせて、ペン位置が変わります。(用紙の右上にペンを合わせること)
ペン先のセット
ペンは様々なペン先を装着できます。
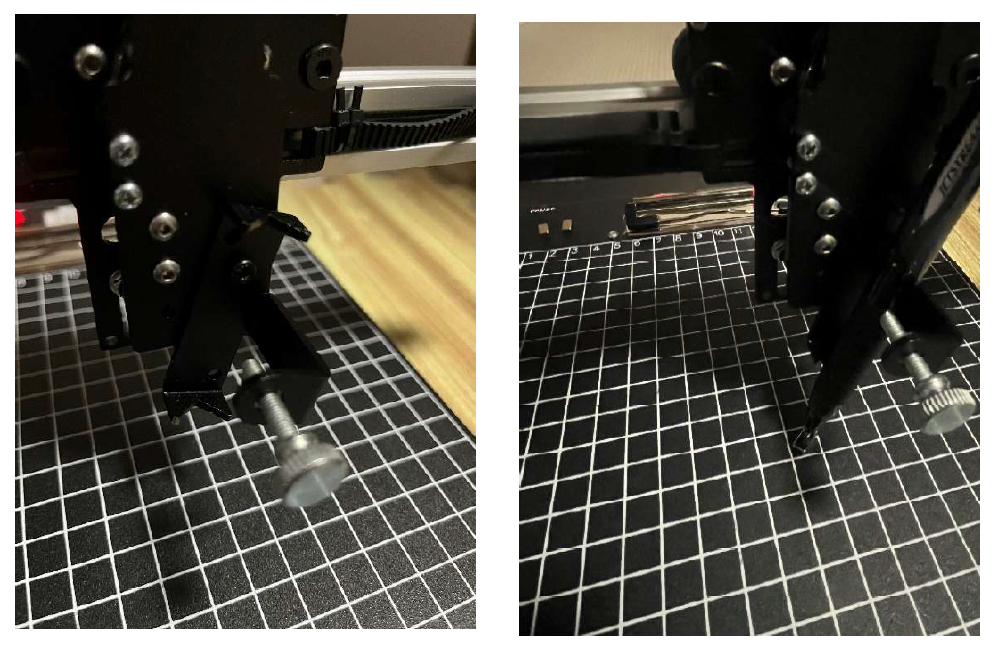
ネジを緩めて、ペンをセットし、ペンを挟み込むようにしてネジを締めてください。
ペンの高さ
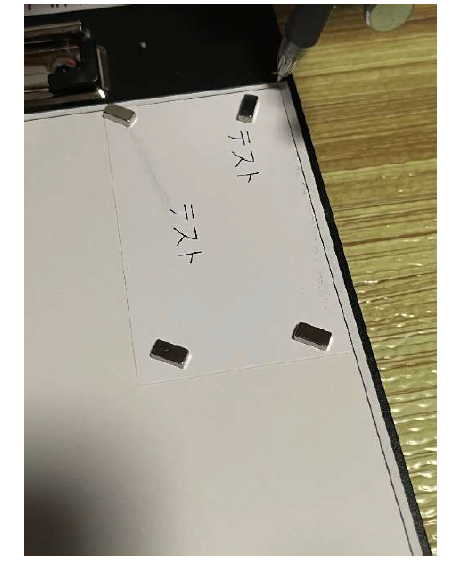
高さは付属の磁石の高さに合うようにセットされていますので、磁石に乗せる形でペンの高さをセットしてください。
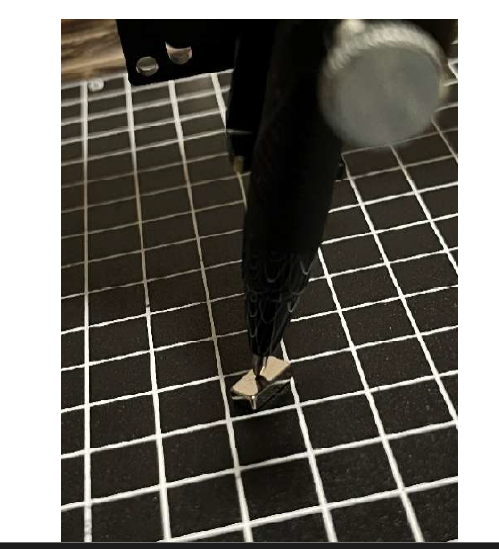
ペンの角度
ペン先の角度も変えることができます。六角レンチで緩めて角度の調整ができま
す。(ボールペンは直角に近く、万年筆は70 度くらいが良いと思います)
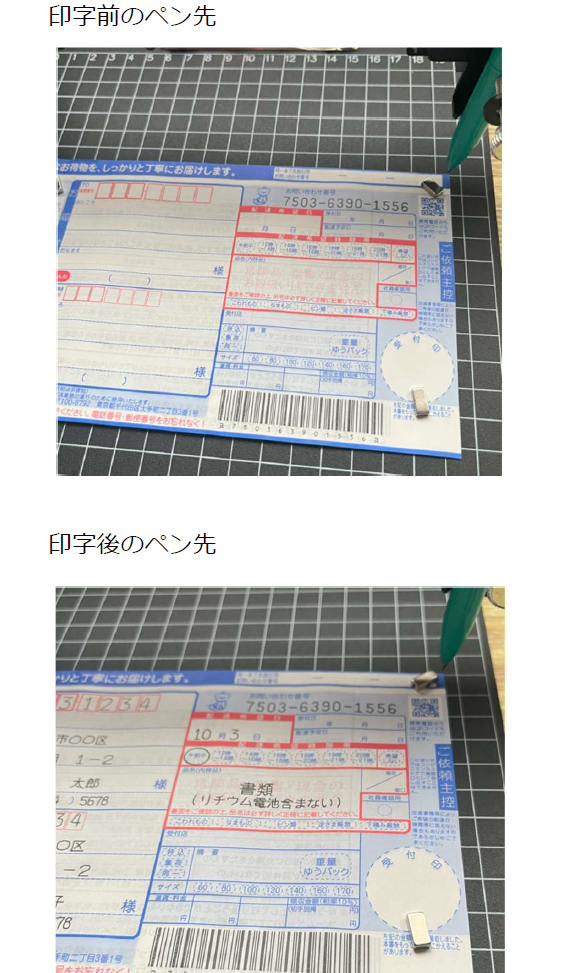
2枚目以降の印字
1 枚目の印字が終わると、ペン先は1 枚目印字前にセットした位置に戻ります。
2 枚目は同じ位置に紙をセットしてください。
⾧尺方向の違いに注意
画面上が縦⾧の用紙サイズの場合、画面通りに出力されます。
画面上が横⾧の用紙サイズの場合、用紙セットは90 度時計回りに回転させてセットしてください。
・画面上は横⾧
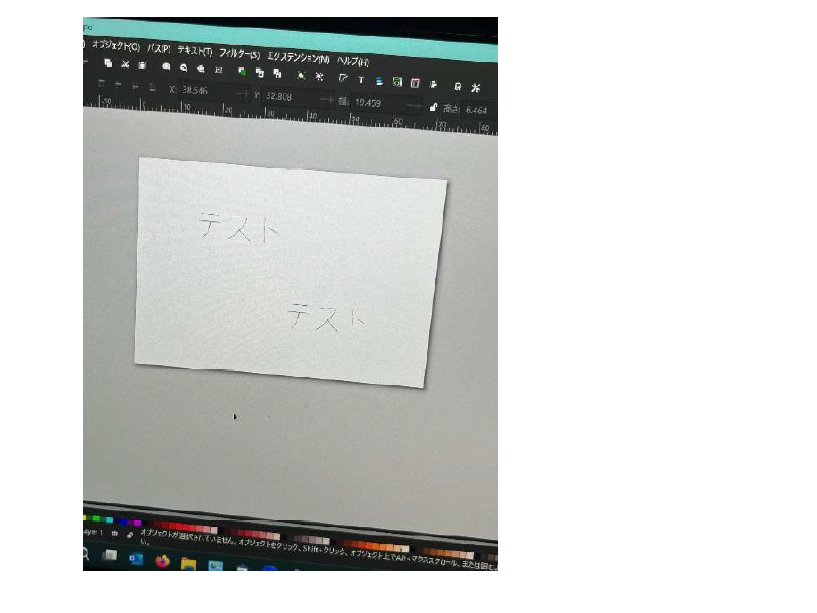
・用紙セットは90 度時計回り
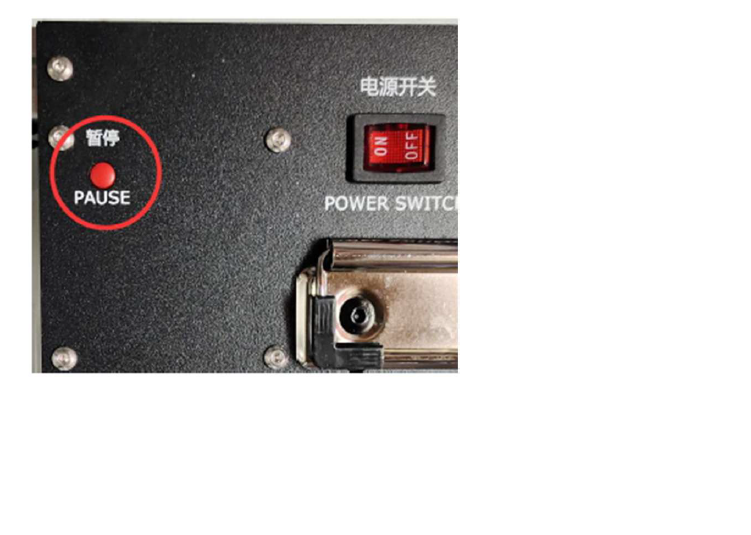
一時停止
XY ペンプロッタが動作中に停止したい場合は、メインボードの PAUSE ボタンを押してください。一時的に停止します。
「再開」オプションで書き込みを再開します。
印字不可領域
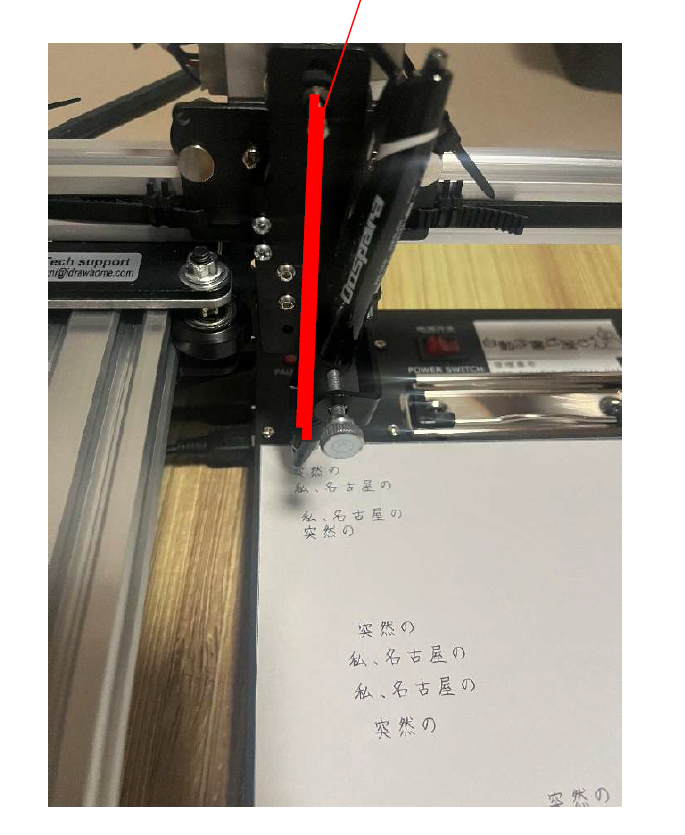
左側印字位置はY 軸レールとZ モーターの構造上、印字不可領域があります。
文字のレイアウトは左に寄せすぎないようご注意ください。
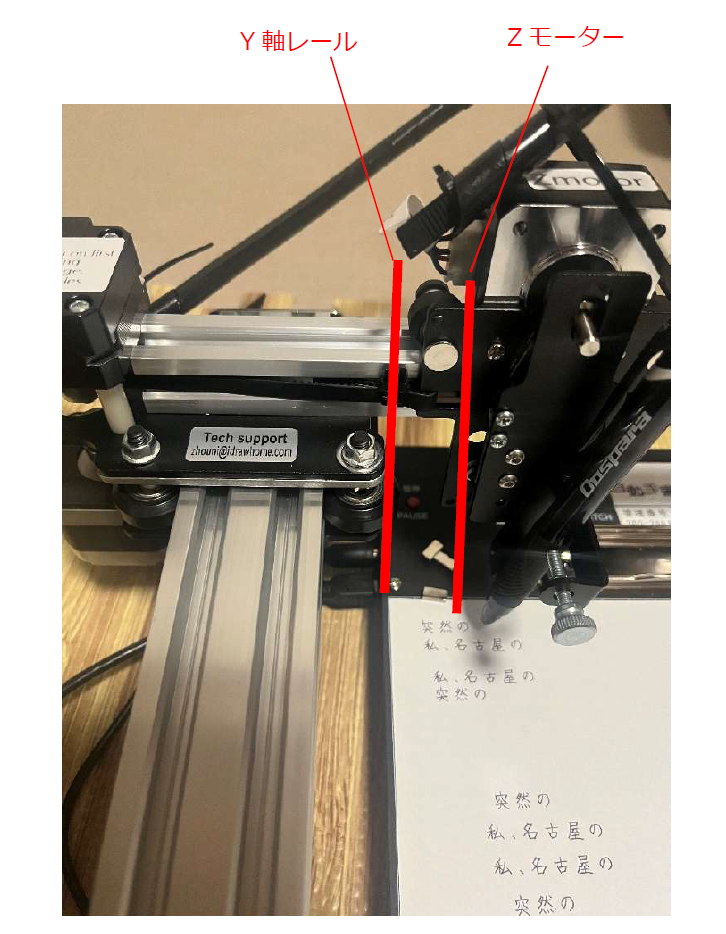
Y 軸レールとZ モーターがぶつかっている様子、この位置より左側は印字できません